사료 · 포장 이송
사료 포대 델타로봇 Pick & Place 비전
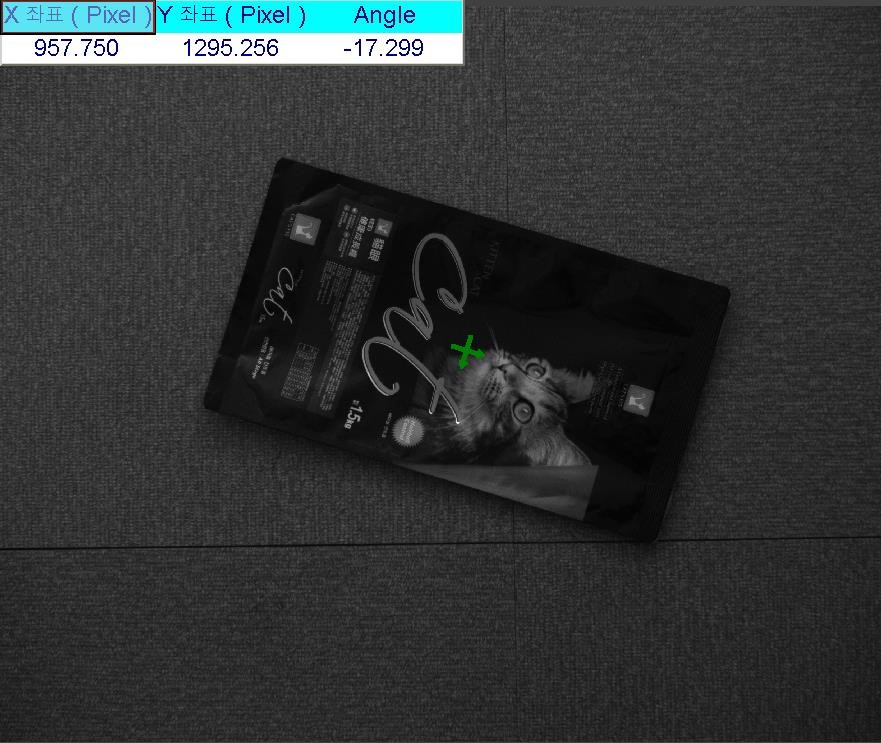
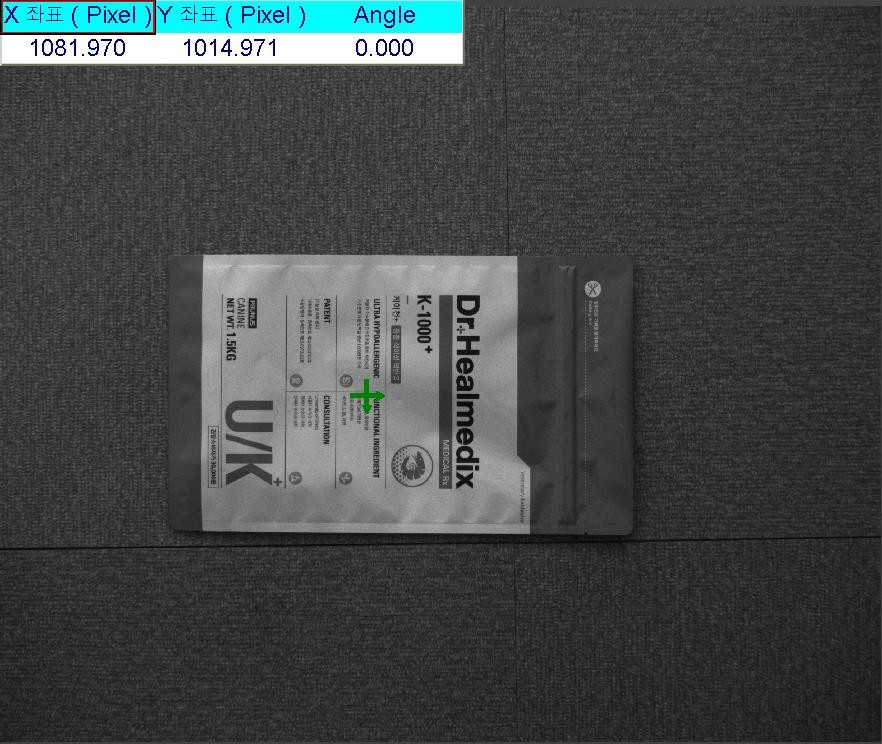
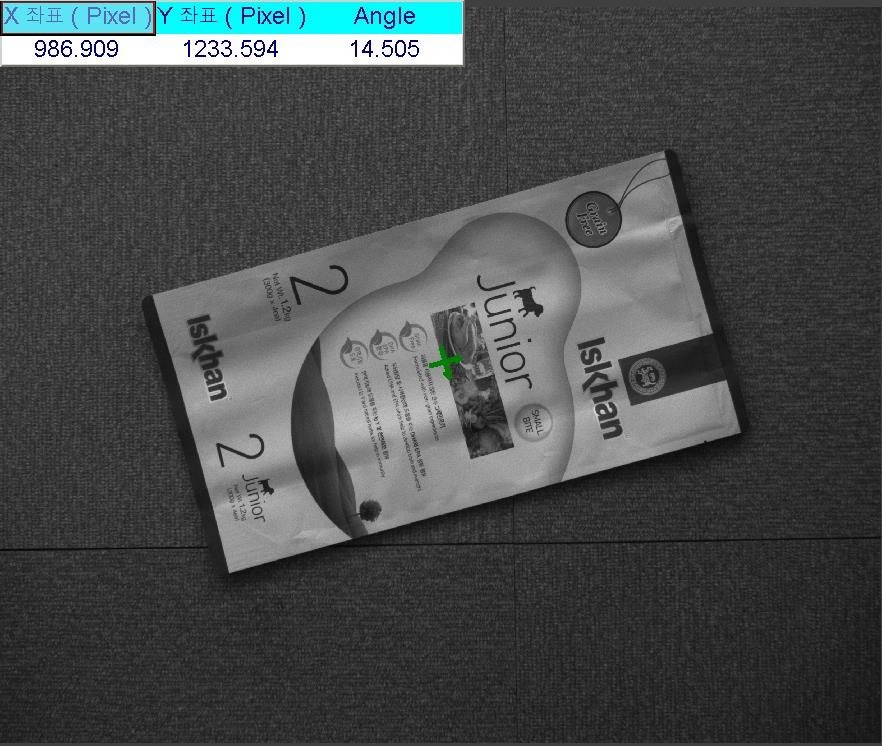
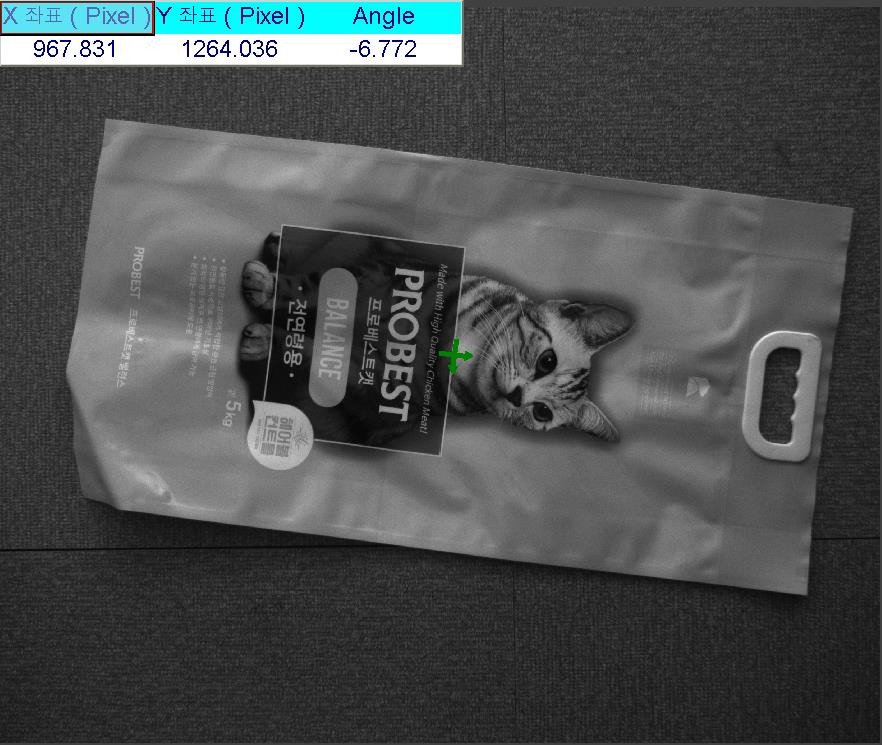
포대의 위치와 방향을 인식해 X, Y, θ 좌표를 델타로봇에 전달하고, 10가지 이상의 포장 디자인과 색상에 대응한 사례입니다.
Project Summary
프로젝트 구성
- 산업
- 사료 · 포장 이송
- 검사 대상
- 사료 · 포장 이송
- 검사 목적
- 포대의 위치와 방향을 인식해 X, Y, θ 좌표를 델타로봇에 전달하고, 10가지 이상의 포장 디자인과 색상에 대응한 사례입니다.
01 · Overview
프로젝트 개요
컨베이어 위 사료 포대를 델타로봇이 집어 다음 공정으로 이송하도록 머신비전을 구성했습니다. 비전 좌표와 로봇 좌표를 맞추는 캘리브레이션을 수행하고 제품별 인식 결과를 검증했습니다.
02 · Problem
고객이 겪던 문제
제품마다 색상과 인쇄 디자인이 다르고 포대의 위치·방향도 일정하지 않았습니다. 로봇의 빠른 작업 흐름에 맞춰 위치를 계산하고 좌표를 전달해야 했습니다.
다양한 포장 디자인과 색상
위치·방향 편차
카메라와 로봇 좌표계 일치
델타로봇 작업 속도 대응
03 · Solution
ASPEC 검사 구성
카메라와 델타로봇 사이의 캘리브레이션으로 좌표계를 맞췄습니다. 제품별 특성을 분석해 10가지 이상의 제품을 인식하고 X, Y, θ 좌표를 로봇에 전달하도록 구성했습니다. 최종 검증에서는 제품별 인식과 좌표 전달을 확인했습니다.
04 · Inspection Process
검사 방법
사료 포대 영상 취득 제품 위치·방향 인식 캘리브레이션 좌표 변환 델타로봇에 좌표 전달 및 Pick & Place
- 01사료 포대 영상 취득
- 02제품 위치·방향 인식
- 03캘리브레이션 좌표 변환
- 04델타로봇에 좌표 전달 및 Pick & Place
05 · Gallery
실제 검사 화면 및 이미지
06 · Result
적용 결과
- 사료 포대 자동 Pick & Place
- 10가지 이상 제품의 인식 검증
- 서로 다른 포장 디자인과 색상 대응
- 작업자 수작업 감소
07 · Technology
사용 기술 및 관련 제품
- 델타로봇
- 카메라-로봇 캘리브레이션
- X·Y·θ 좌표
- 머신비전 제품
- 검사 소프트웨어·로봇 연동
비슷한 검사 문제를 검토하고 계신가요?
검사 대상, FOV, WD, 택타임과 불량 유형을 알려주시면 카메라·렌즈·조명, 비전 소프트웨어와 설비 연동 구성을 함께 검토합니다.